发布时间:2026-09-16 08:51:45 浏览 次
作者:闫丽,任博昊,左勇魁,王龙
单位:河南驼人医疗器械研究院有限公司 (河南新乡 453000)
〔关键词〕超声刀;夹紧力测试;应变片;应变梁
〔中图分类号〕TH823 〔文献标识码〕B
〔文章编号〕1002-2376(2026)13-0012-05
超声刀是一种高频电外科设备,具有出血少、对周围组织伤害少、术后恢复快等特点,切割与凝闭人体组织时不会引发组织干燥、灼伤等不良事件,且刀头工作时无电流通过人体,在胃肠外科、肝胆外科、妇科及泌尿外科等领域的微创手术中应用广泛 [1-2]。超声刀夹紧力的大小直接决定血管凝闭的可靠性和热损伤范围,因此准确、可靠地测试超声刀刀头的夹紧力是超声刀性能评估的重要环节 [2]。现有的超声刀夹紧力测试方法存在不足,如传统拉力计测试易受人为误差影响且无法实时反馈,传感器安装困难且实时性差,光纤传感器与超声波传感器的设备成本高、精度低,且易受外界干扰 [3]。针对上述问题,本研究设计了一种超声刀夹紧力测试装置,该装置采用应变梁和全桥应变片设计,利用 STM32 单片机进行数据处理,不仅提供了高精度、可实时显示的夹紧力测量,还具备无线传输和多通道测量功能,能够进行数据记录和云端存储,为超声刀夹紧力的测试提供了新的测试方法。
1 超声刀夹紧力测试装置设计
1.1 超声刀夹紧力测试装置设计原理
当超声刀刀头闭合产生夹紧力时,应变梁受力端发生微小形变,导致应变片电阻出现变化,应变片的电阻变化被电路检测并输出电压差信号 [4],经高精度模数转换芯片数字化后传输至微控制器;微控制器对信号进行滤波、放大与标定计算后,可通过显示模块输出夹紧力数值。该装置可设定零点校准功能,在无载状态下自动归零,消除器件初始应力误差。
1.2 超声刀夹紧力测试装置机械结构设计
1.2.1 总体结构
超声刀夹紧力测试装置由刀杆固定装置、应变测试装置和信号显示模块 3 部分组成,见图 1。各模块均安装于底板上,可独立操作亦可组合测试。刀杆固定装置用于定位超声刀刀杆,防止操作过程中发生偏移;应变测试装置用于将机械夹紧力转换为电信号;显示模块可实现信号采集、数据处理及数据显示。其中,刀杆固定装置及应变测试装置可安装多个,实施多通道并行测量。
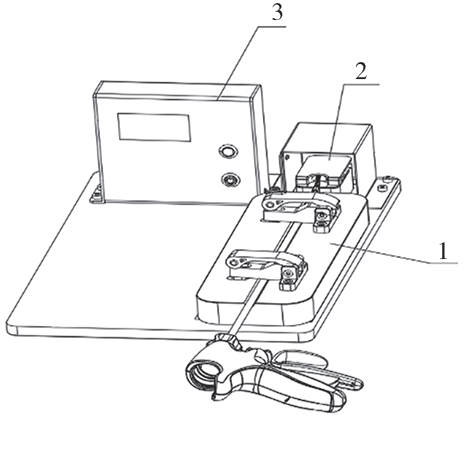
注:1 为刀杆固定装置,2 为应变测试装置,3 为信号显示模块。
图 1 超声刀夹紧力测试装置总体结构图
1.2.2 刀杆固定装置
如图 2 所示,刀杆固定装置由定位块、手压杆、压块、固定件及定位槽组成。定位块上设有定位槽用于放置超声刀刀杆,手压杆通过螺栓安装固定在定位块的沉孔内,组合成可调节锁紧机构。压块一端带有 U 形槽与手压杆连接,另一端与固定件连接,通过螺栓共同固定于定位块上,实现限位锁紧。压块底部对应定位槽位置设置弧形槽用于贴合刀杆外形,内部铺设橡胶或泡棉保护层,避免金属与刀杆直接接触造成刀杆划伤。该设计不仅保证了刀杆定位精度,保护了产品的性能,还提高了操作的安全性与舒适性。
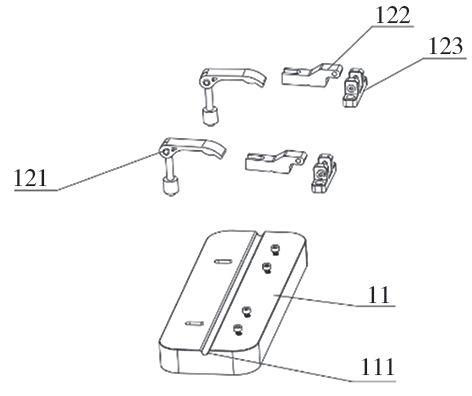
注:11 为定位块,111 为定位槽,121 为手压杆,122 为压块,123 为固定件。
图 2 刀杆固定装置结构图
1.2.3 应变测试装置
应变测试装置是整个超声刀夹紧力测试装置的核心部分。应变测试装置主要由底座、应变梁、变形间隙、支撑结构及保护板组成,见图 3。应变梁一端与底座固定连接,另一端撑起形成一定间隙,形成典型的悬臂梁受力结构。夹持点设置上测量位与下测量位,分别对应超声刀钳头和刀尖位置,是夹紧力施加与传感的关键点。应变梁靠近夹持点的内侧设有第一应变片槽,用于安装形变应变片;连接端处设有第二应变片槽,用于安装参考应变片。2 组应变片构成惠斯通全桥,实现信号放大及温度补偿功能。为防止外部冲击和应力集中,梁上方增设保护板,并在支撑体上设计减重通孔,以提高应变灵敏度。
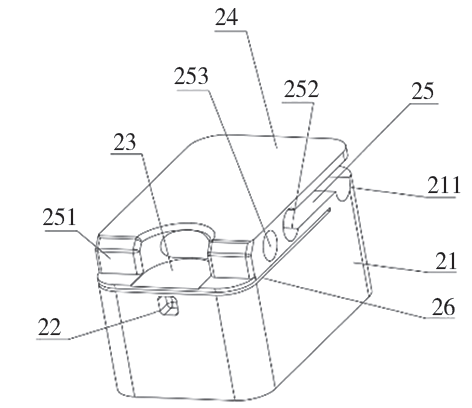
注:21 为底座;22 为下测量位;23 为上测量位;24 为保护板;25 为应变梁;26 为变形间隙;211 为第二应变片槽;251 为支撑结构;252 为第一应变片槽;253 为通孔。
图 3 应变测试装置结构图
1.2.4 信号显示模块信号
显示模块由模数转换模块、微控制单元(micro control unit, MCU) 和显示屏组成。应变片输出的电信号经过高精度模数转换芯片(如ADS1120IPWR) 转换为数字信号, 经 MCU( 如STM32F103C8T6)进行滤波、放大和校准等信号处理,夹紧力数值可通过显示屏显示,供操作人员实时监控。
1.3 功能实现
1.3.1 数据采集
数据采集系统由应变片全桥电路 [5]、模数转换模块(ADS1120IPWR)、MCU(STM32F103C8T6)和显示模块组成。应变片采用高灵敏度金属箔式应变计,阻值为 120 Ω,温度漂移系数小于 0.05%/℃。多片应变片固定在应变梁表面构成全桥电路,提高信号输出幅度,同时降低温度影响。ADS1120IPWR具有 16 位分辨率、低噪声特性,可在 1 kS/s 速率下实现高精度采样。STM32F103C8T6 通 过串行外设接口(serial peripheral interface, SPI) 总线与 ADS1120IPWR 通信,完成数据读取与实时处理。处理后的数据会在显示模块实时显示夹紧力数值。系统供电部分使用可充电移动电源或干电池供电,通过低压差线性稳压器(low dropout regulator,LDO)将电压稳定至 3.3 V,并利用基准电压芯片REF3033 提供精确参考电压,以保证采样线性度。
1.3.2 信号处理与数据校准
原始电压信号经 A/D 转换后首先进行滤波处理,去除高频噪声。系统采用数字低通滤波算法,并在 MCU 内部进行多次平均处理,提高信噪比。标定后的夹紧力输出采用线性回归模型建立标定曲线,模型如式(1)所示。
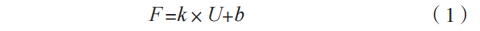
其中,F 为夹紧力,U 为电压输出,k、b 通过标准力校准获得。
1.3.3 温度补偿
由于温度变化会对应变片产生影响,系统需通过温度补偿以消除温度引起的误差:通过DS18B20 温度传感器实时采集环境温度,根据实验数据建立温度与应变信号间的线性回归模型,见式(2)。进行数据处理时,使用温度数据实时修正应变信号,保证夹紧力的准确测量。
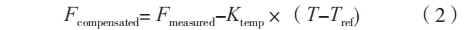
其中,Fcompensated 为补偿后的夹紧力,Fmeasured 是未经补偿的测量值,Ktemp 是温度补偿系数,T 是当前环境温度,Tref 是参考温度(通常取常温,如 25 ℃)[6]。
1.3.4 误差校正
误差校正是消除传感器和环境因素带来的误差,系统通过零点校正(每次测量前,进行零点校正,消除初始偏差)、线性回归校正(通过已知标准力数据,建立力与应变信号的线性关系模型,实现实时修正测量数据)、卡尔曼滤波 [7](在动态测试过程中,利用卡尔曼滤波算法对数据进行去噪和修正)提高精准度。
1.3.5 无线传输与数据记录
为了实现实时数据监控与远程管理,系统配备了无线传输功能。通过无线模块(如 WiFi 或蓝牙模块),系统能够将实时测试数据上传至云端存储 [7],可实现数据的远程访问和分析,提供可靠的数据备份和历史记录功能,方便后期进行分析和评估。
1.3.6 软件与人机交互
MCU 内部程序采用模块化设计,主要包括采样模块、数据处理模块、显示控制模块及存储模块。显示界面采用简洁布局,包含实时数值、单位显示、归零指令与数据保持功能。用户可通过界面操作进行模式切换或数据清零操作,系统具备掉电记忆功能,便于多次测量对比分析。
2 应用效果
2.1 实验设计与方法
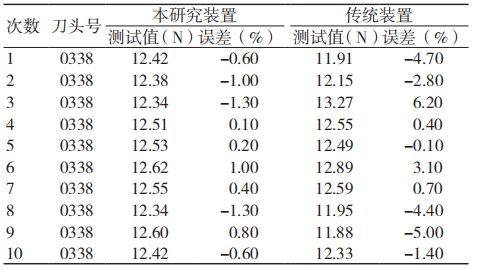
为验证本研究装置的测量精度与稳定性,分别对装置进行重复性测试、线性度测试、多通道并行测试。(1)重复性测试:使用同一把刀头、在相同环境条件下对本研究装置与传统装置(乐清市艾德堡仪器有限公司,推拉力计 HP-200)进行夹紧力测试,均测试 10 次,记录并分析测试结果。(2)线性度测试 [8]:在相同环境条件下,使用 0 ~100 N 标准力(每次增加 5 N)对本研究装置施加载荷,使用数据采集器记录输出电压及屏幕显示数据,并分析力 - 电压的关系,评估装置的准确性。(3)多通道并行测试:选取 3 个通道同时连接相同型号超声刀刀头,在相同条件下各进行 10 次夹紧力测试,对测试数据进行记录并分析结果。
2.2 结果
2.2.1 重复性测试结果
本研究装置测试平均值为 12.47 N,标准差为0.11 N,变异系数为 0.88%;传统装置测试平均值为 12.40 N,标准差为 0.48 N,变异系数为 3.85%(约为本研究装置的 4.4 倍)。表明本研究装置在相同条件下具有较高的测量一致性。见表 1。
表 1 本研究装置与传统装置重复性测试结果
2.2.2 线性度测试结果
对标准压力与本研究装置输出电压进行线性回归分析,得到回归方程:U=0.850F+1.528,决定系数 R2 =0.999,表明两者呈高度线性相关。为验证模型拟合优度,进一步计算残差:最大残差为 0.31 mV,对应压力点 70 N,平均绝对残差为 0.12 mV。残差在零值附近随机分布,无明显趋势性偏差,表明线性模型能够准确描述力 - 电压关系,系统非线性误差控制在 0.5% 以内,输出压力值与标准值的误差均在 ±0.62% 范围内,进一步验证了本研究装置的准确性。见表 2 及图 4。
表 2 本研究装置线性度测试结果
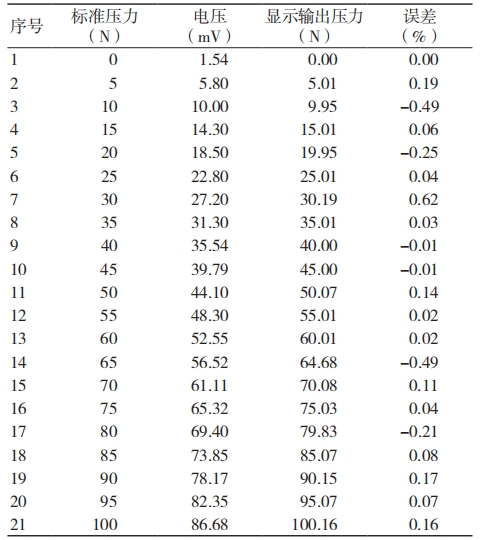
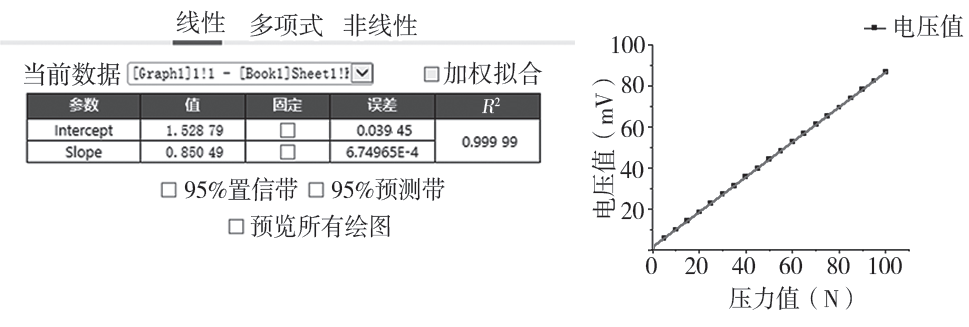
图 4 线性度分析结果
2.2.3 多通道并行测试结果
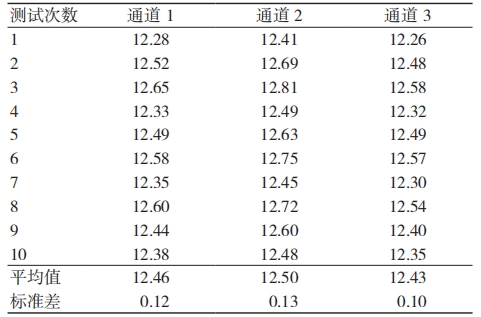
根据表 3 数据可知,3 组通道间最大偏差为0.07 N,相对偏差为 0.56%,各通道测量值标准差小于 0.15 N。对比单通道与多通道测试数据,各通道单独测试均值与并行测试均值偏差≤ 0.1 N,表明通道间隔离设计有效,可使装置同时完成多把超声刀夹紧力测试,提升检测效率。
表 3 多通道并行测试结果(N)
3 讨论
本研究装置采用应变梁和全桥应变片电路,将夹紧力转换为电信号,通过 STM32 单片机进行实时数据处理与显示。由实验结果可知:本研究装置重复性、准确性、线性度优于传统装置;本研究装置能够同时处理多个通道的数据,并且各通道间的测量误差不超过 3%。表明本研究装置可实现超声刀夹紧力的实时、精准测量,兼具优异的稳定性与高精度,并可同步、有效检测多部件、多把超声刀,在医疗器械质量控制和生产过程中,能够大大提高测试效率和精度。分析原因为:本研究装置采用固定式安装结构,消除了手持拉力计带来的人为因素干扰;全桥电路和数字滤波算法可有效抑制随机噪声,使测量结果更加稳定可靠,满足医疗器械性能检测要求。本研究装置具备无线传输功能,可以将实时测量数据传输至云端进行存储与分析,实现数据的远程监控和管理,同时支持多通道并行采样功能,可以同时进行多个测试,提高了设备的使用效率和多场景适应能力,在超声刀等外科手术设备的质量控制和标准化测试方面具有广泛应用前景,不仅能满足生产企业出厂质检和医疗机构入院的测试需求,还能为行业标准的修订提供数据支持 [9]。
未来可进行以下研究以优化超声刀夹紧力测试装置功能:(1)对装置进行轻量化、微型化设计,以满足多种手术设备夹紧力测试的需求,扩大应用范围,使其能够应用于其他设备(如电刀和电凝设备、骨科手术器械等);(2)开发仿生材料或生物模拟材料(如仿真软组织、仿真肌肉等),尽量还原手术中不同组织的接触特性,提升装置在真实手术场景中的应用效果;(3)引入机器学习算法对夹紧力数据进行深度挖掘,建立不同组织类型与夹紧力的动态响应模型,为手术机器人等智能化设备提供实时反馈与控制依据。经创新优化后,超声刀夹紧力测试装置可在临床检测、设备维护等方面发挥更大的潜力,推动医疗器械检测技术的标准化进程。
【参考文献】
[1]陈伟伟.嵌套式吸烟管的研制及其效果研究 [D]. 北京:中国人民解放军医学院,2023.
[2]赵曙,金城仁 . 超声手术刀的原理及质量控制检测研究 [J]. 中国医疗设备,2017,32(10):89-92.
[3]何倩鸿,刘逸伦,王科盛,等 . 超声刀耐久性试验平台的研制 [J]. 实验科学与技术,2025,23(5):21-26,39.
[4]胡潇毅 . 应变片刚度和尺寸效应引起的测量误差及修正 [J]. 力学与实践,2025,47(6):1187-1194.
[5]陈培仓,华传洋,朱赛宁,等 . 高温 MEMS 压力传感器芯片设计与实现方法研究 [J]. 电子与封装,2025,25(11):24-30.
[6]李希晨 . 压力变送器标定和温度补偿方法设计及系统实现 [D]. 重庆:重庆大学,2023.
[7]梁广运,付康杉,潘墨尧 . 基于 LoRa 无线传输技术的智能传感 器 研发 [J]. 冶金动力,2025,(6):12-16.
[8]杨春,曾斌,马铭阳 . 机动目标跟踪过程中非线性卡尔曼滤波算法的改进 [J/OL]. 指挥控制与仿真,1-9.[2026-03-02].https://link.cnki.net/urlid/32.1759. TJ.20251113.1131.004.
[9]杨茂林 . 浅谈医疗器械安全管理标准化的重要性与挑战 [J]. 中国医疗器械信息,2025,31(14):155-157.
内容来源于《医疗装备》杂志,如需转载请注明出处。
欢迎关注《医疗装备》官方公众号