发布时间:2024-08-20 09:20:03 浏览 次
作者:唐忠林1(通信作者),雷宏伟2,李向东3
单位:1 陕西工业职业技术学院航空工程学院 (陕西咸阳 712000);2 西安苏茂医疗科技有限公司 (陕西西安 710077);3 解放军 95685 部队 (云南昆明 650600)
〔关键词〕力敏电阻;咬合力;虚拟仪器软件;口腔;检测系统
〔中图分类号〕TP212.1 〔文献标识码〕A
〔文章编号〕1002-2376(2024)13-0007-05
基金项目:陕西工业职业技术学院 2023 年科技创新专项项目(2023YKZX-001)
人类咀嚼系统由颞颌关节、颌面收缩肌群、牙齿和牙龈等器官组成。这些器官的相互作用产生咀嚼运动,最终通过牙齿切咬与撕磨的方式作用于摄入的食物,实现对食物的加工细化,帮助人体消化吸收、摄入营养 [1]。咀嚼运动在牙齿端面产生切向咬合和横向磨合 2 种作用力 [2]。口腔健康检查领域将咬合力作为衡量人体咀嚼功能的重要指标 [3]。健康成年人的咬合力随性别、年龄、体型、颅面形态的不同而呈现较大的差异,一般为300 ~ 500 N,极少数成年人的咬合力可超 500 N,但最大不超过 600 N[4]。此外,牙龈炎症、牙齿残缺、颌面创伤等个人健康因素也会导致个体咬合力下降和咀嚼功能退化,增加肠胃负担,降低人体的食物摄入和营养汲取能力,导致营养不良、厌食、体质量锐减等问题 [5]。因此,咬合力检测和筛查是口腔和消化系统健康监测的重要手段。
受试个体的生理因素及测试设备的结构、尺寸和安装位置均会影响咬合力检测结果 [6]。目前,临床尚无标准化的咬合力检测方法与设备,市面上仅有少量进口产品,且多数处于实验室研究阶段 [7],采用的检测方法包括应变检测 [8]、压电检测 [9]、力敏电阻(force sensitive resistor,FSR)检测 [10] 等电测技术,以及各种基于受力与传动的机械式检测技术[11]。其中,应变检测结果准确,但患者的体验感差;压电检测装置结构轻薄,但灵敏度不足;机械式检测针对性强,但装置设计复杂。相对而言,薄膜式FSR 检测装置具有轻便、便宜、柔性好和可剪裁的优点 [12-14],尤其适用于个体差异明显的咬合力检测,因而逐渐受到研发人员的重视 [15]。
本研究以薄膜式 FSR 作为咬合力检测传感器,采用高精度数据采集卡和 LabWindows/CVI 程序设计了一种咬合力检测系统,并探讨技术方案的可行性和存在的问题,为下一步手持式咬合力检测仪器的开发提供技术支持。
1 FSR 简介
1.1 实验用 FSR
本研究选用 IMS-10A 型薄膜式 FSR,量程为 50~500 N,共 5 支,带编号的实物如图 1(左)所示,单个 FSR 的结构组成如图 1(右)所示。图 1(右)中,3 和 5 为两层高分子聚合物敏感薄膜,直径为 8 mm,分别粘贴在长 100 mm 的银电极 2 和 6 上,再分别粘贴至聚对苯二甲酸乙二醇酯(polyethylene terephthalate,PET)保护膜 1 和 7 上,保护膜的圆头直径为10 mm,上下两层敏感薄膜之间由绝缘环4隔开,各部件粘贴方向如图中箭头所示。为避免牙齿表面凹凸结构对薄膜结构的快速破坏,每支 FSR 配置 2 个直径 9 mm、厚度 0.5 mm 的食品级硅胶垫片分别粘贴于其上下表面,如图 1(左)中右侧的 2 个小圆片。
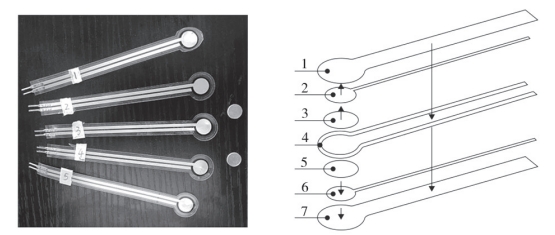
注:左图中数字为编号;右图中 1 和 7 为 PET 保护膜,2 和 6 为银电极,3 和 5 为薄膜,4 为绝缘环
图 1 实验用 FSR(左)及其结构组成(右)
1.2 FSR 特性检测
当 FSR 未受力时,由于绝缘环的隔离作用,其上下敏感薄膜不接触,理论上电阻为无穷大。实际上由于加工误差的存在,一般 FSR 电阻 >10 MΩ。当在 FSR 上下表面施加压力时,压力作用导致上下敏感薄膜内凹接触,FSR 的电阻急剧下降;此后,随着压力的增加,接触面积随之增加,电阻以接近线性的关系快速下降。当上下薄膜接触面积保持稳定之后再继续增加压力,只能在分子微观层面改善薄膜表面接触,电阻保持缓慢下降。以上过程中,FSR 的压力 - 电阻特性曲线呈非线性负响应特性。
如图 2 所示,本研究采用 Fluke 17B+ 万用表 1 对5 支 FSR 进行了压力 - 电阻特性检测,采用 HLD螺旋测试机架 2 配合 HANDPI HP-500 数显式推拉力计 3 施加并测量薄膜压力。每支传感器的压力增程为 50 ~ 500 N,每隔 50 N 进行 1 次递增,达到最大值后再每隔 50 N 递减,共获得 10 组数据。FSR的压力 - 电阻曲线见图 3。
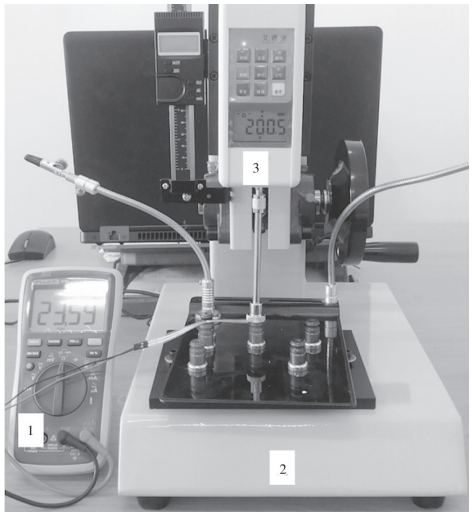
注:1 为 Fluke 17B+ 万用表,2 为 HLD 螺旋测试机架,3 为HANDPI HP-500 数显式推拉力计
图 2 FSR 压力 - 电阻特性检测
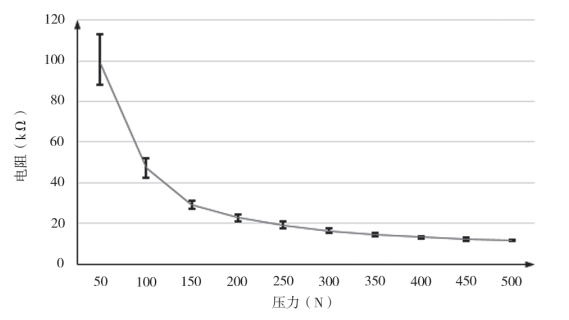
图 3 FSR 的压力 - 电阻曲线
图 3 中的连续曲线为 FSR 压力 - 电阻响应的均值曲线,各测试点的误差条反映了测量值相对均值的偏离情况。50~500 N 的压力范围内,FSR 的电阻在 100~11 kΩ 之间变化,即先随压力增加快速减小,然后下降速度趋于平稳,且测量误差幅度明显减小,符合传感器敏感原理 [13],可作为传感器使用。
2 咬合力检测系统的设计
2.1 总体设计方案
咬合力检测系统以 FSR 作为传感器,设计电阻 - 电压转换电路,将 FSR 的受压电阻变化转换为电压变化,采用高精度数据采集卡(DAQC,NIUSB 6212,16 位,400 kS/s)采集咬合力数据,开发 LabWindows/CVI 程序进行数据的读取和处理。即 FSR 传感器在咬合力的作用下产生电阻变化,该电阻变化通过电阻电压转换电路转换为电压信号,接入 DAQC 进行电压采集,采集数据通过 USB数据总线传入上位机,最后由 LabWindows/CVI 程序进行数据分析与处理。
2.2 电阻 - 电压转换电路的设计
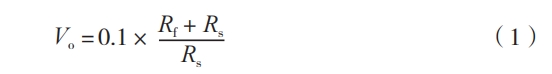
咬合力检测系统的电阻 - 电压转换电路如图 4 所示。该电路的核心元件为低功耗运放芯片MCP6002。参考电压 Ref 2.5 V 由精密电压基准芯片 LM431 提供,经 2 个精密电阻 R4 和 R5 分压后产生 0.1 V 的基准电压输入 MCP6002 正极。FSR 传感器(Rs)通过端口 P2 接入。反馈电阻 Rf 采用精密可调电阻以便调整放大倍数。电路输出端 Ao 的输出电压 V0 可根据公式(1)计算。通过图 4 的负反馈运算放大电路和公式(1)的信号变换,可建立 FSR 电阻值和电压值之间的关系,且由于公式本身的非线性特征,可在一定程度上实现 FSR 传感器非线性压力 - 电阻特性的线性化,得到接近线性的压力 - 电压特性,有利于后续数据处理。
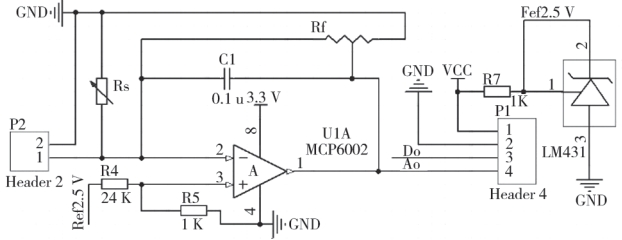
图 4 电阻 - 电压转换电路原理图
2.3 系统软件设计
咬合力检测系统的软件部分为 LabWindows/CVI程序,界面如图 5 所示。LabWindows/CVI 程序可实现信号波形显示、参数设置和按钮操作功能,可设置参数包括采样频率(DAQ Freq,本研究统一设置为 50 Hz)、采样通道(左通道 Left Channel 或右通道 Right Chanel)和采集方式(Direct 直接采样或Trigger 触发采样)。点击图中的 RUN 按钮开始测试,同时采集数据可在界面实时显示;点击 Quit 按钮停止测试,同时将采集数据存储为数据文件供离线分析。该界面的右上角为 Voltage 文本框,可显示采集电压的每秒平均值。
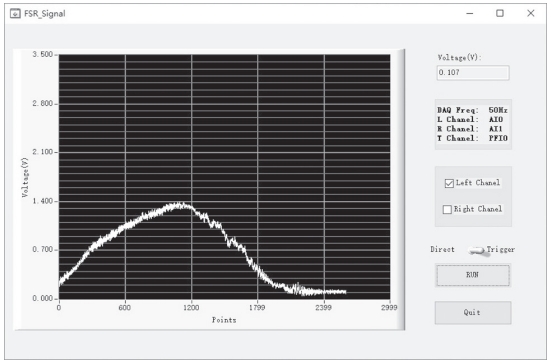
图 5 咬合力检测系统的显示界面
3 咬合力检测系统测试实验
3.1 压力 - 电压响应特性测试
实验设置如图 6 所示,FSR 1 的敏感薄膜置于推拉力计顶杆 2 和支座 3 之间,薄膜电极接入电阻 -电压转换电路 4 的 P2 端口,电阻 - 电压转换电路 4 的Ao 端接入高精度数据采集卡 5 的 AI0 模拟通道,通过 USB 线向系统软件 6 传输数据。电阻 - 电压转换电路通过 SPD-3606 直流电源 7 提供 5 V 直流供电,实验中压力的产生和变化过程与 1.2 节相同。
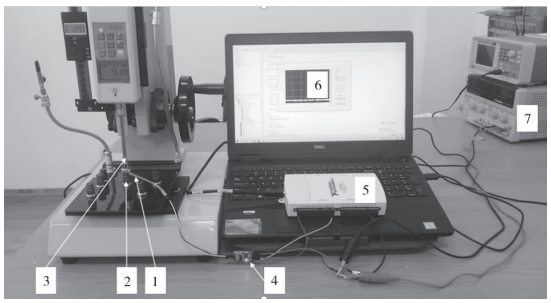
注:1 为 FSR,2 为推拉力计顶杆,3 为支座,4 为电阻 - 电压转换电器,5 为数据采集卡,6 为系统软件,7 为直流电源
图 6 咬合力检测系统的压力 - 电压响应特性测试
压力 - 电压响应特性测试结果如图 7 所示,图中实线为压力 - 电压响应平均数据(带误差条),在 50~500 N 压力作用下,电压响应范围为 0.283 5~1.552 6 V,数据曲线呈现良好的线性正响应特性。图中测量误差随着压力的增加而减小,压力为 50 N 时相对误差达到 15.9%,500 N 时降为 3.8%,平均误差为 8.2%。将测试数据代入公式(1)计算不同压力作用下 FSR 的实际电阻 Rs,如图 7 中虚线所示,电阻范围为 100~11 kΩ 之间,范围和趋势均与图 3 一致。
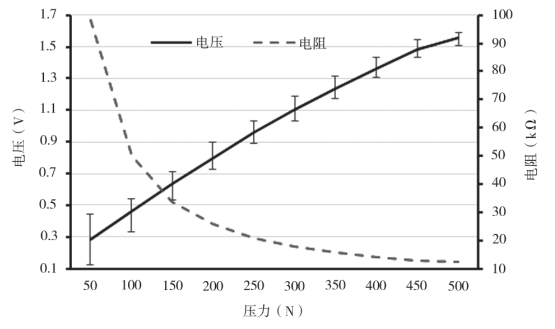
图 7 咬合力检测系统的压力响应曲线
对压力(y,单位:N)- 电压(x,单位:V)的测试均值进行线性回归分析,得到系统的响应公式(2),其 R2 = 0.990 2,显示电阻 - 电压转换电路具有良好的线性化效果。
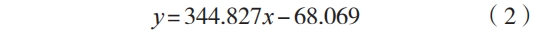
根据公式(2)可知,咬合力检测系统的检测灵敏度为 344.827 N/V。在检测软件中对 16 位采样数据舍去低四位进行滤波处理,并设置输入信号范围为 -10 ~ 10 V 计算系统的咬合力分辨率为 1.68 N。
3.2 真人咬合测试
采用咬合力检测系统对 5 名志愿者(基本情况见表 1)进行咬合力测试,分别使用对应编号的FSR 进行测量,其中儿童志愿者 1 所用 FSR 敏感部位进行了边缘裁剪以便口内安装。测试设置如图 8 所示。FSR 传感器的外部包裹薄膜可防止唾液对传感器导电性的影响,将其放置在志愿者惯用咀嚼侧的倒数第 2 颗磨牙表面,志愿者依指令尽力咬牙和松开。其他连接关系同图 6。
表 1 咬合力检测志愿参与人员基本情况
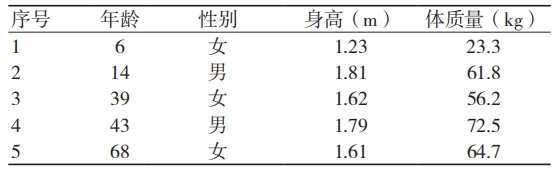
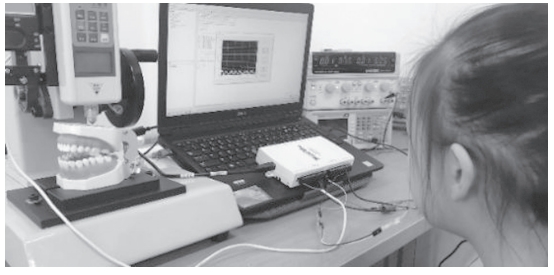
图 8 咬合力检测系统真人咬合测试
由于受 FSR 传感器的薄膜破裂和硅胶垫片滑移的影响,志愿者进行 3 ~ 5 次咬合测试后,测试数据质量急剧下降。5 名志愿者的典型咬合力曲线如图 9 所示。其中,成年男性志愿者 4 的咬合力明显偏大;儿童志愿者 1 和老年志愿者 5 的咬合力相对较小;成年女性志愿者 3 和青少年男性志愿者 2 的咬合力居中。此外,由图 9 可大致推测志愿者的牙齿状况。成年男性志愿者 4 的磨牙倾斜、牙面凸凹较大,因此咬合期间信号波动很大;成年女性志愿者 3 的牙齿整齐、磨牙压面平整,因此咬合期间信号波动很小。总体来说,女性志愿者咬紧期间的信号波动小于男性,可能是由于女性用力咬合时肌肉相对男性更加平稳柔和。总之,咬合力检测系统可从信号幅度和波形的角度对 5 名志愿者的咬合状况进行明显区分。

图 9 咬合力检测系统真人咬合测试结果
4 结论
本研究利用 FSR 的压力敏感特性,将其作为传感器,采用高精度数据采集卡和 LabWindows/CVI测控软件设计了一种咬合力检测系统。压力 - 电压响应特性测试结果显示,该系统测量范围为 50 ~500 N,可满足临床需求;测量平均相对误差为 8.2%,且测量误差随压力的增大而减小,符合 FSR 的敏感原理;电压响应范围为 0.283 5 ~ 1.552 6 V,转换为电阻变化范围为 100 ~ 11 kΩ,与万用表测量的FSR 压力 - 电阻特性一致;线性回归分析结果显示,压力 - 电压响应曲线的 R2 达 0.990 2,灵敏度为 344.827 N/V,压力分辨率为 1.68 N。真人咬合测试结果显示,FSR 传感器可方便地安装在志愿者磨牙上,且系统对志愿者咬合力的区分符合志愿者个体情况,可在一定程度上反映志愿者的牙齿状况。
本研究设计的咬合力检测系统采用 FSR 作为咬合力传感器,单片成本仅 10 元左右,可实现低成本、一次性使用,测试结果表明其具备临床应用潜力。但由于 FSR 的力敏原理来自高分子聚合物电阻薄膜的受压接触,聚合物薄膜本身的导电性较差、接触面积与受力大小之间并非线性关系,这些固有特性导致其检测精度不高,不符合精确定量分析要求,仅可用于定性对比和健康筛查。下一步,我们将进行手持式产品的开发,包括传感器敏感型面的定制和防水优化,以及嵌入式系统与手持式结构的实现。
【参考文献】
[1]谢俊明 . 仿生咀嚼机器人运动仿真及控制系统设计 [D].成都:电子科技大学,2021.
[2]李成章 . 浅谈咬合中的咀嚼肌 [J]. 口腔疾病防治,2017,25(12):755-760.
[3]Wang XM, Zheng GY, Su MS, et al. Biting force and tongue muscle strength as useful indicators for eating and swallowing capability assessment among elderly patients [J]. FSHW, 2019, 8(2): 149-155.
[4]覃雯琦,周新文,徐辉 . Spee 曲线与咬合力和咬合接触面积的相关性研究 [J]. 北京口腔医学,2022,30(1):44-46.
[5]Ikebe K, Gondo Y, Kamide K, et al. Occlusal force is correlated with cognitive function directly as well as indirectly via food intake in community-dwelling older Japanese: From the SONIC study[J]. PLoS ONE, 2018, 13(1): e01908741.
[6]Verma TP, Kumathalli KI, Jain V, et al. Bite force recording devices-A review[J]. J Clin Diagn Res, 2017,11(9): ZE01-ZE05.
[7]Gu YZ, Bai YX, Xie XJ. Bite force transducers and measurement devices[J]. Front Bioeng Biotechnol, 2021(9): 665081.
[8]Soni R, Yadav H, Pathak A, et al. Comparative evaluation of biting force and chewing efficiency of all-on-four treatment concept [J]. J Indian Prosthodont Soc, 2020(3): 312-320.
[9]Song PS, Si CW, Zhang ML, et al. A novel piezoresistive MEMS pressure sensors based on temporary bonding technology[J]. Sensors (Basel), 2020, 20(2): 337.
[10]Assery MK, Albusaily HS, Pani SC, et al. Bite force and occlusal patterns in the mixed dentition of children with down syndrome[J]. J Prosthodont, 2020, 29(6): 472-478.
[11]冯海洋,徐献忠 . 基于多连杆结构的二维仿生咬合力测量装置 [J]. 食品与机械,2022,38(2):93-96,166.
[12]高敏,张一帆,洪成雨,等 . 基于 FSR 压电薄膜传感器鞋垫的足底压力缓冲研究 [J]. 中国皮革,2022,51(1):81-85.
[13]吴凡,李东亚,杨文振,等 . 基于 FSR 嵌入的智能泡沫在气动夹爪的应用 [J]. 传感器与微系统,2024,43(1):165-168.
[14]牛慧晖 . 基于 FSR 压力传感器的坐姿状态检测系统的设计 [J]. 电子制作,2022,30(22):3-5,85.
[15]De Pasquale P, Rubino E, Borzelli P, et al. A low-cost wireless bite force measurement device[J]. Materials, 2022, 15(11): 4000.
内容来源于《医疗装备》杂志,如需转载请注明出处。
欢迎关注《医疗装备》官方公众号